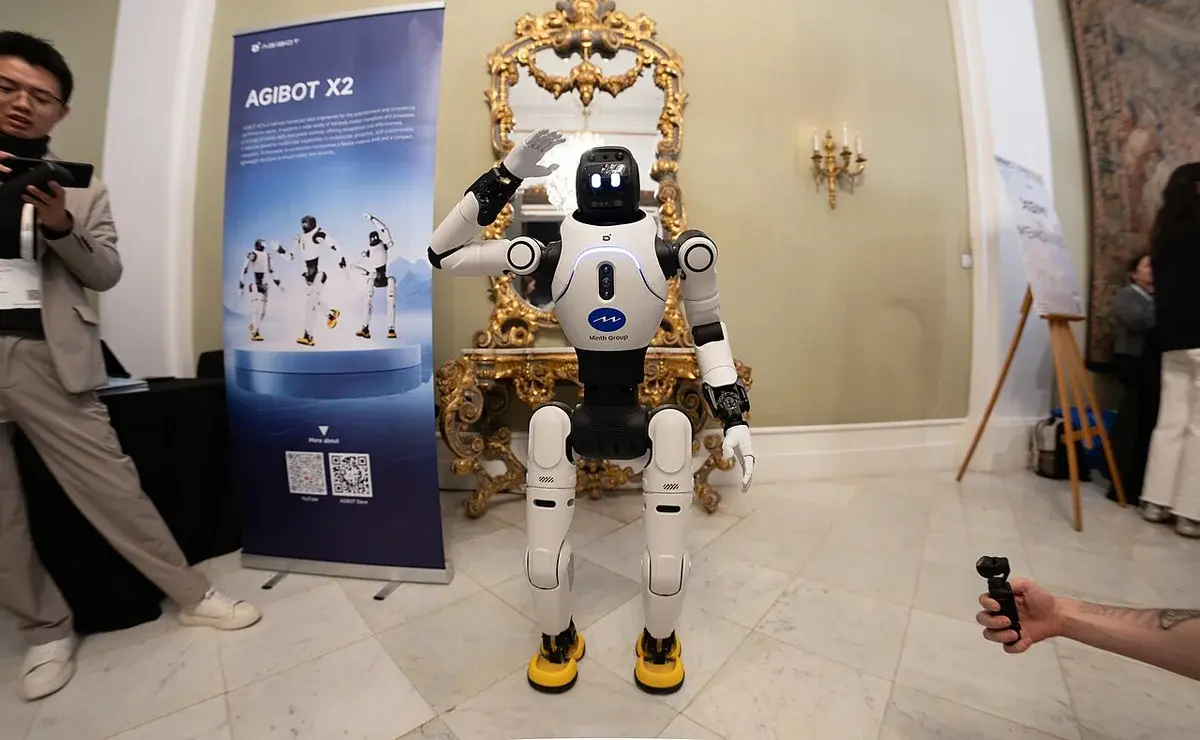
AGIBOT præsenterede på Innovation Day 2026 i Shanghai et nyt koncept ved navn Worken, designet til at måle robotters produktivitet i virkelige miljøer. Rammeværket kombinerer ordene “Work” og “Token” og skifter fokus fra fabrikationsomfang til det faktiske, nyttige arbejde, som robotter kan udføre autonomt og konsistent.
“Over de seneste år har robottindustrien gjort bemærkelsesværdig fremskridt inden for hardware, AI-modeller og stor-skala produktion,” sagde Peng Zhihui, co-stifter, præsident og teknisk direktør for AGIBOT. “Men når robotter begynder at arbejde på fabrikker, i lagre og servicemiljøer, skal vi stille et mere praktisk spørgsmål: Hvor meget produktivt arbejde leverer de egentlig?”
Worken defineres som “effektive intelligente arbejdstimer” og kombinerer tre faktorer i en måleformel: Antal aktive robotter × Autonome arbejdstimer × Outputeffektivitetsforhold. Den første faktor tæller robotter, der aktivt udfører opgaver i virkelige miljøer, ikke blot enheder på hylderne. Den anden måler tid brugt på autonomt arbejde frem for samlet driftstid. Den tredje vurderer produktivt output mod benchmarks for en defineret opgave – eksempelvis hvor meget acceptabelt arbejde en menneskelig arbejder ville udføre under etablerede standarder.
AGIBOT påpeger, at selv installationer med lignende antal robotter kan levere vidt forskellige produktivitetsniveauer afhængigt af, hvor uafhængigt maskinerne opererer, hvor ofte menneskelig indgriben kræves, og hvor meget acceptabelt arbejde de fuldender. Rammeværket åbner også diskussioner om robotternes økonomiske værdi over deres levetid – mens hardware deprecieres, kan forbedringer i software og AI-modeller muliggøre, at samme maskine udfører mere brugbart arbejde.
Foruden Worken introducerede AGIBOT flere nye platforme og modeller. AHA3-hardware-arkitekturen samler tre intelligenstyper – lokomotion, interaktion og manipulation – i et enkelt system designet til at forbedre effektiviteten. Arkitekturen bygger på fremskridt inden for motor-drivteknologi, integreret computing og højthastighedsforbindelse via Wi-Fi 6 og 5G og inkluderer et flydendekølingsystem til vedvarende drift.
AGIBOT viste også fremskridt i sit AGILE-rammeværk for lokomotions-intelligens, som inkluderer en ny selv-evolverende agent-kapabilitet. Systemet er designet til at give robotter mulighed for at udforske grænserne for deres fysiske evner og gradvist forbedre deres ydeevne gennem erfaring. GO-3 Preview, den næste generations embodied AI-fundamentmodel, præsenteredes med en World Reasoning Action Model (WRAM) til at hjælpe robotter med at forudse konsekvenserne af deres handlinger og tilpasse sig ændrede miljøer.
Ifølge evalueringer præsenteret ved eventen rangerede GO-3 Preview først både i opgavesuccessrate og procedurevurdering på RoboDojo, opnåede højeste samlet score på RoboTwin og rangerede først på RoboColiseum.
AGIBOT lancerede også G2 Max, en tungt belastet industrirobot med 21 frihedsgrader og en dobbeltarmers bærekapacitet på op til 40 kg. Robotten er designet til demanding materialehåndterings-opgaver på fabrikker og i lagre.
Blandt reelle deployments, som AGIBOT demonstrerede, var robotters brug på computerproducenten Longcheer til materialehåndtering på produktionslinjer samt operationer på Guangzhou Metro og Chimelong-underholdningskomplekset, hvor robotter guide besøgende og yder interaktive tjenester.
AGIBOT udgav også Link-U OS 1.0, som firmaet kalder “industriens første operativsystem designet specifikt til embodied intelligence.” Systemet er bygget på et samlet hardware-abstraktionslag, en embodied intelligence-native kernel og et service-framework. Operativsystemet er allerede blevet valideret på massefremstillede robotter og bliver afprøvet af udvalgte økosystem-partnere med planer om fuld open-source-udgivelse inden udgangen af 2026.
AGIBOT’s økosystem omfatter nu 255 universiteter, 511 virksomheder og mere end 80.000 udvikler. Firmaet oplyste, at dets partner- og forskerekosystem vil udvide deploymentkapabiliteterne til yderligere scenarier og understøtte gentagelig implementering ud over individuelle pilot-projekter.